从“机械臂”到“智能搓澡工” 哈工大学生郭育廷的搓澡机装置长什么样?
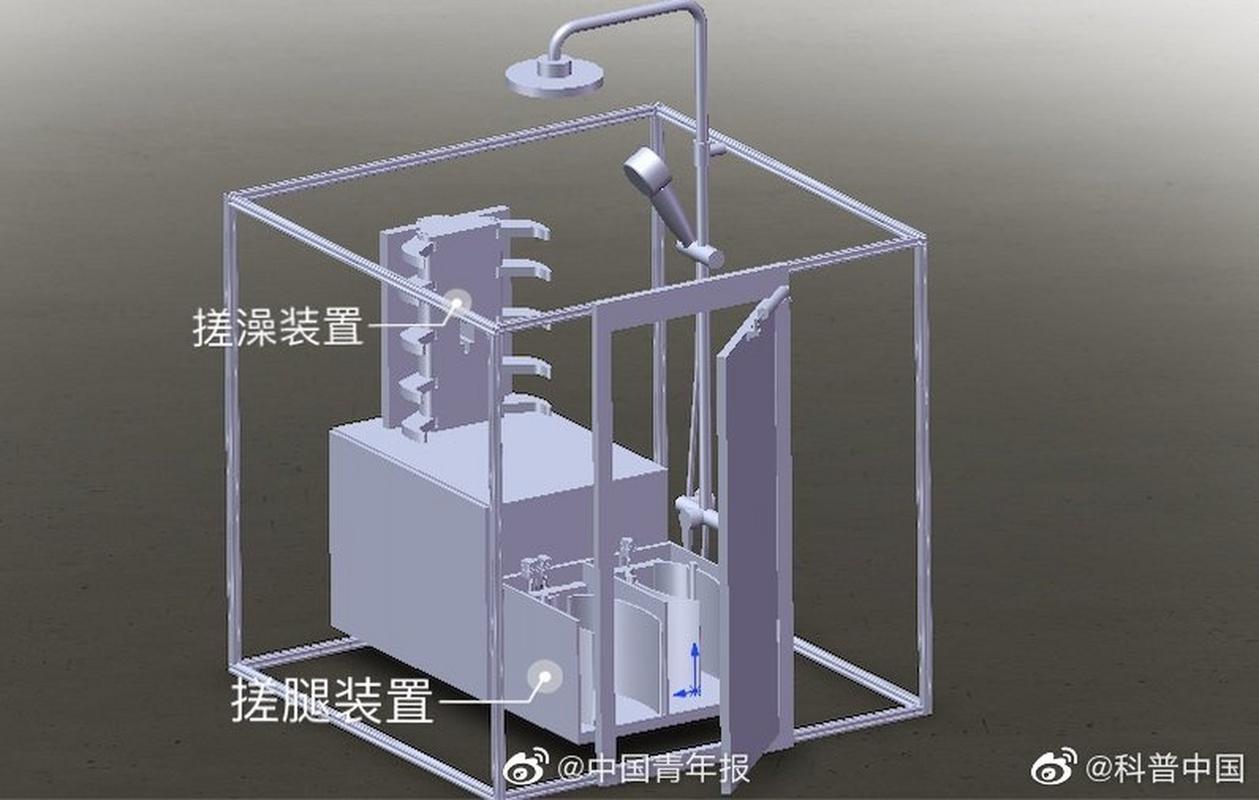
在智能家居设备不断渗透日常生活的今天,洗澡这一高频场景正在被重新定义。哈尔滨工业大学本科生郭育廷在研的智能洗澡机,核心亮点之一正是其搓澡装置——它既不是简单的旋转刷头,也不是传统浴球式的被动摩擦结构,而是融合了机械结构设计、力控传感与人机工程学的“仿生搓澡执行单元”。从公开研究思路与同类装置的技术逻辑可以勾勒出它的基本样貌。
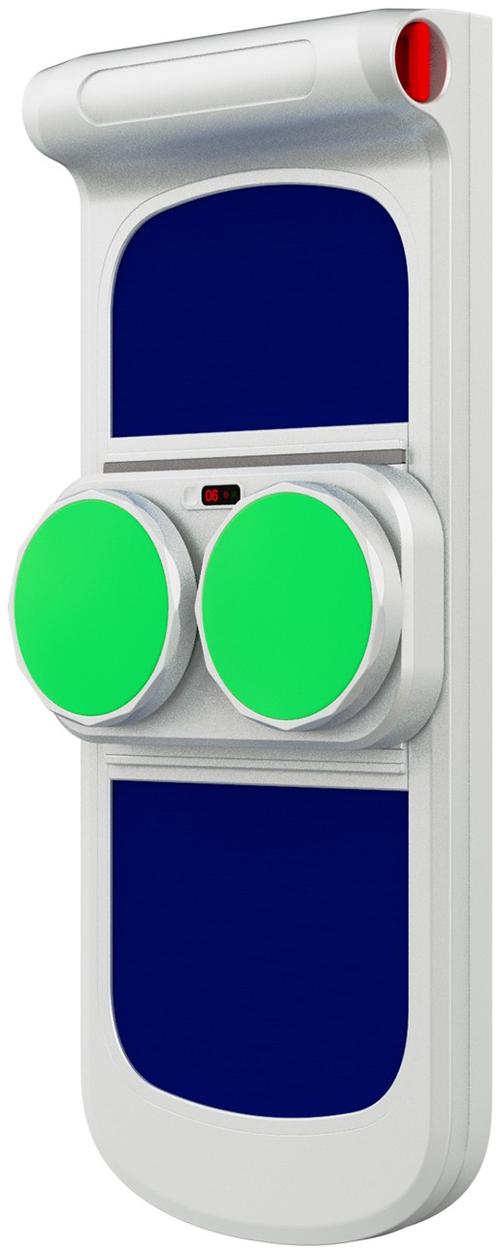
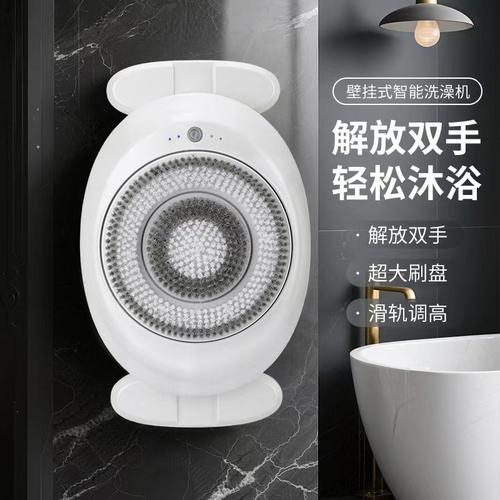
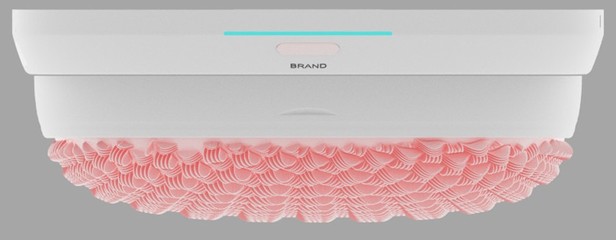
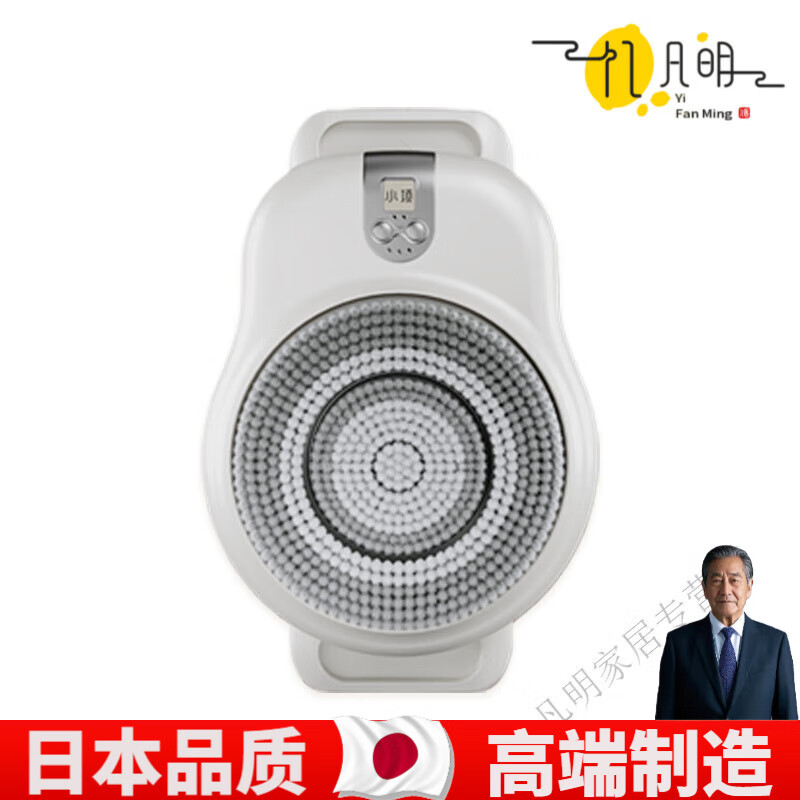
从外形上看,该搓澡装置很可能采用模块化、多关节的仿生结构,整体类似一只可伸缩的“机械手”或“摆臂式搓澡头”。其末端执行器是与人体曲面贴合的柔性搓澡盘,盘面采用分区式纹理设计:中心区域为较软的硅胶触点,用于清洁敏感部位;外圈则为可拆卸的软毛或磨砂材质,以适应不同肤质和清洁强度需求。搓澡盘并非固定刚性,而是通过弹性支撑与浮动连接与动力模块相连,从而在贴合皮肤时形成柔顺接触,而不是硬性按压。
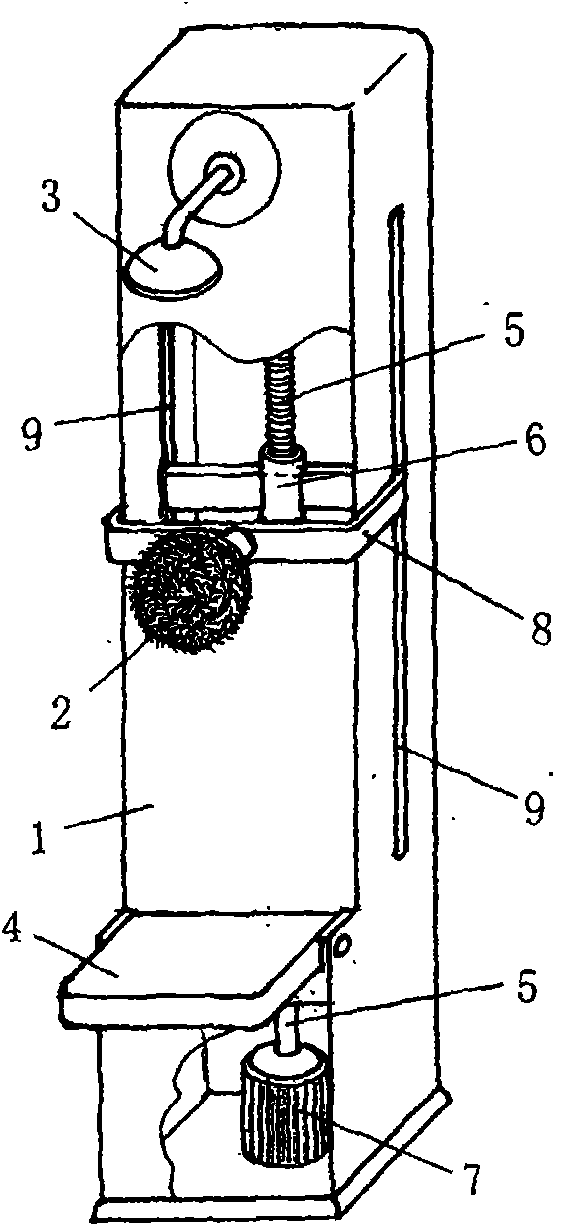
从内部结构来看,郭育廷所研究的搓澡装置大概率包含三个关键模块。第一是动力与运动模块,由小型伺服电机或步进电机驱动,通过齿轮、连杆或丝杠机构实现搓澡盘的上下往复、横向移动乃至旋转运动,部分设计还会引入多自由度摆动机构,使搓澡轨迹更贴近人手搓洗的复合运动。第二是力感知与反馈模块,通过压力传感器或电流环检测搓澡盘与皮肤的接触力,避免力度过大造成皮肤损伤,同时根据身体部位的不同自动调节压力阈值。第三是自适应贴合模块,利用弹簧柔性支架或小型气囊结构,使搓澡盘在肩背、腰侧、腿部等曲率差异较大的部位仍能保持最佳接触面。
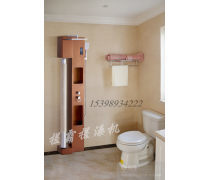
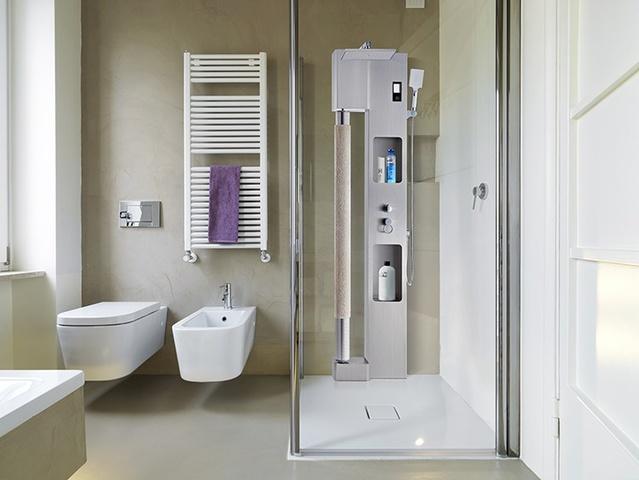
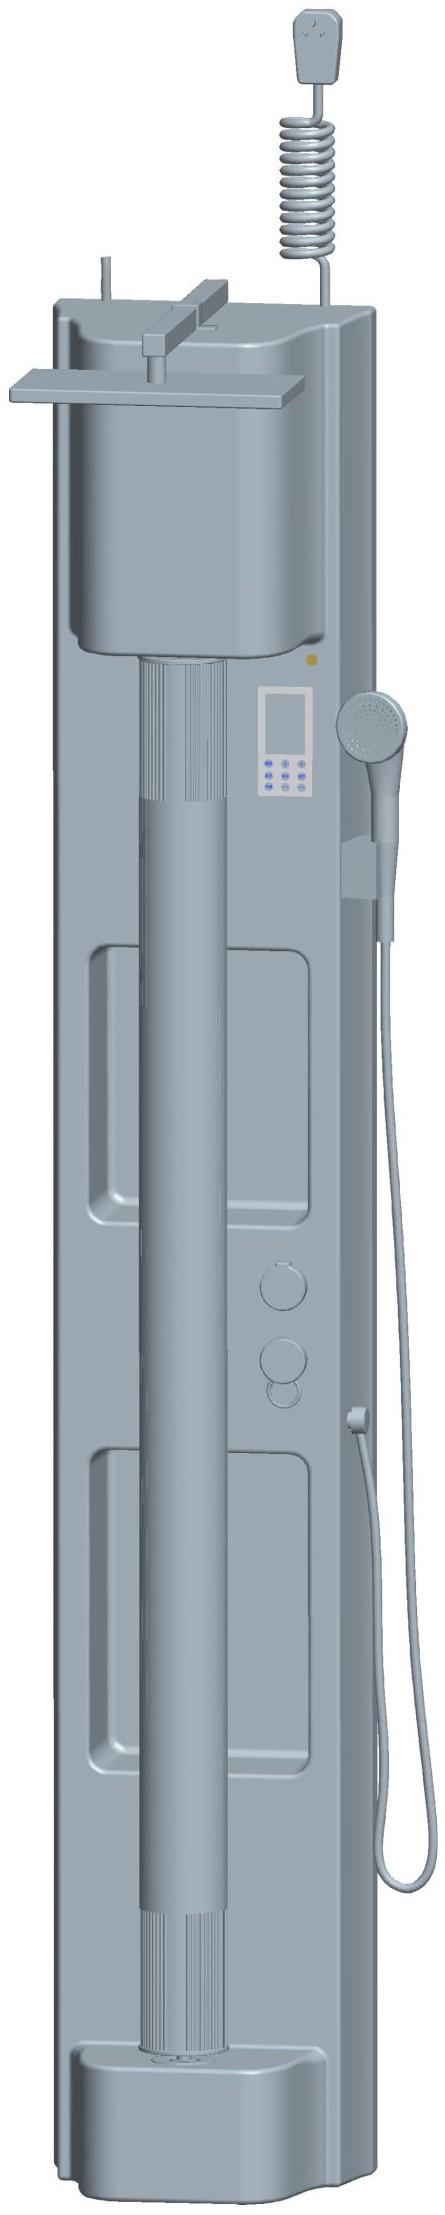
在整体形态上,该装置不会独立存在,而是作为智能洗澡机的移动执行单元,安装于滑轨、伸缩臂或可调行程的直立立柱上,能够在预设轨迹或用户交互指令下移动至背部、肩颈、腰部等手部难以高效清洁的区域。与重达数十公斤的浴缸式搓澡机不同,这类装置更追求体积紧凑、安装灵活和轻量化,便于在普通淋浴空间落地。
综合判断,郭育廷在研搓澡装置的真正“长相”,是一个带有柔性搓澡盘、压力感知反馈与柔性自适应结构的小型化多轴机械执行头。它虽然不是人形机器人,但通过运动机构替代人手完成往复、揉搓与贴合动作,是其设计的核心逻辑。这款装置未来要回答的并不是“长得像不像机械手”,而是“能否以一种温和、干净、可靠的方式代替搓澡师傅的手”——这也是智能化清洁设备能否真正走进家庭卫生间的一道门槛。
如若转载,请注明出处:http://www.cuozaoji168.com/product/20.html
更新时间:2026-11-01 15:02:03